马上注册,结交更多好友,享用更多功能,让你轻松玩转社区。
您需要 登录 才可以下载或查看,没有账号?立即注册
×
资料介绍:/ @. L2 R: }7 @. p6 R& b( t
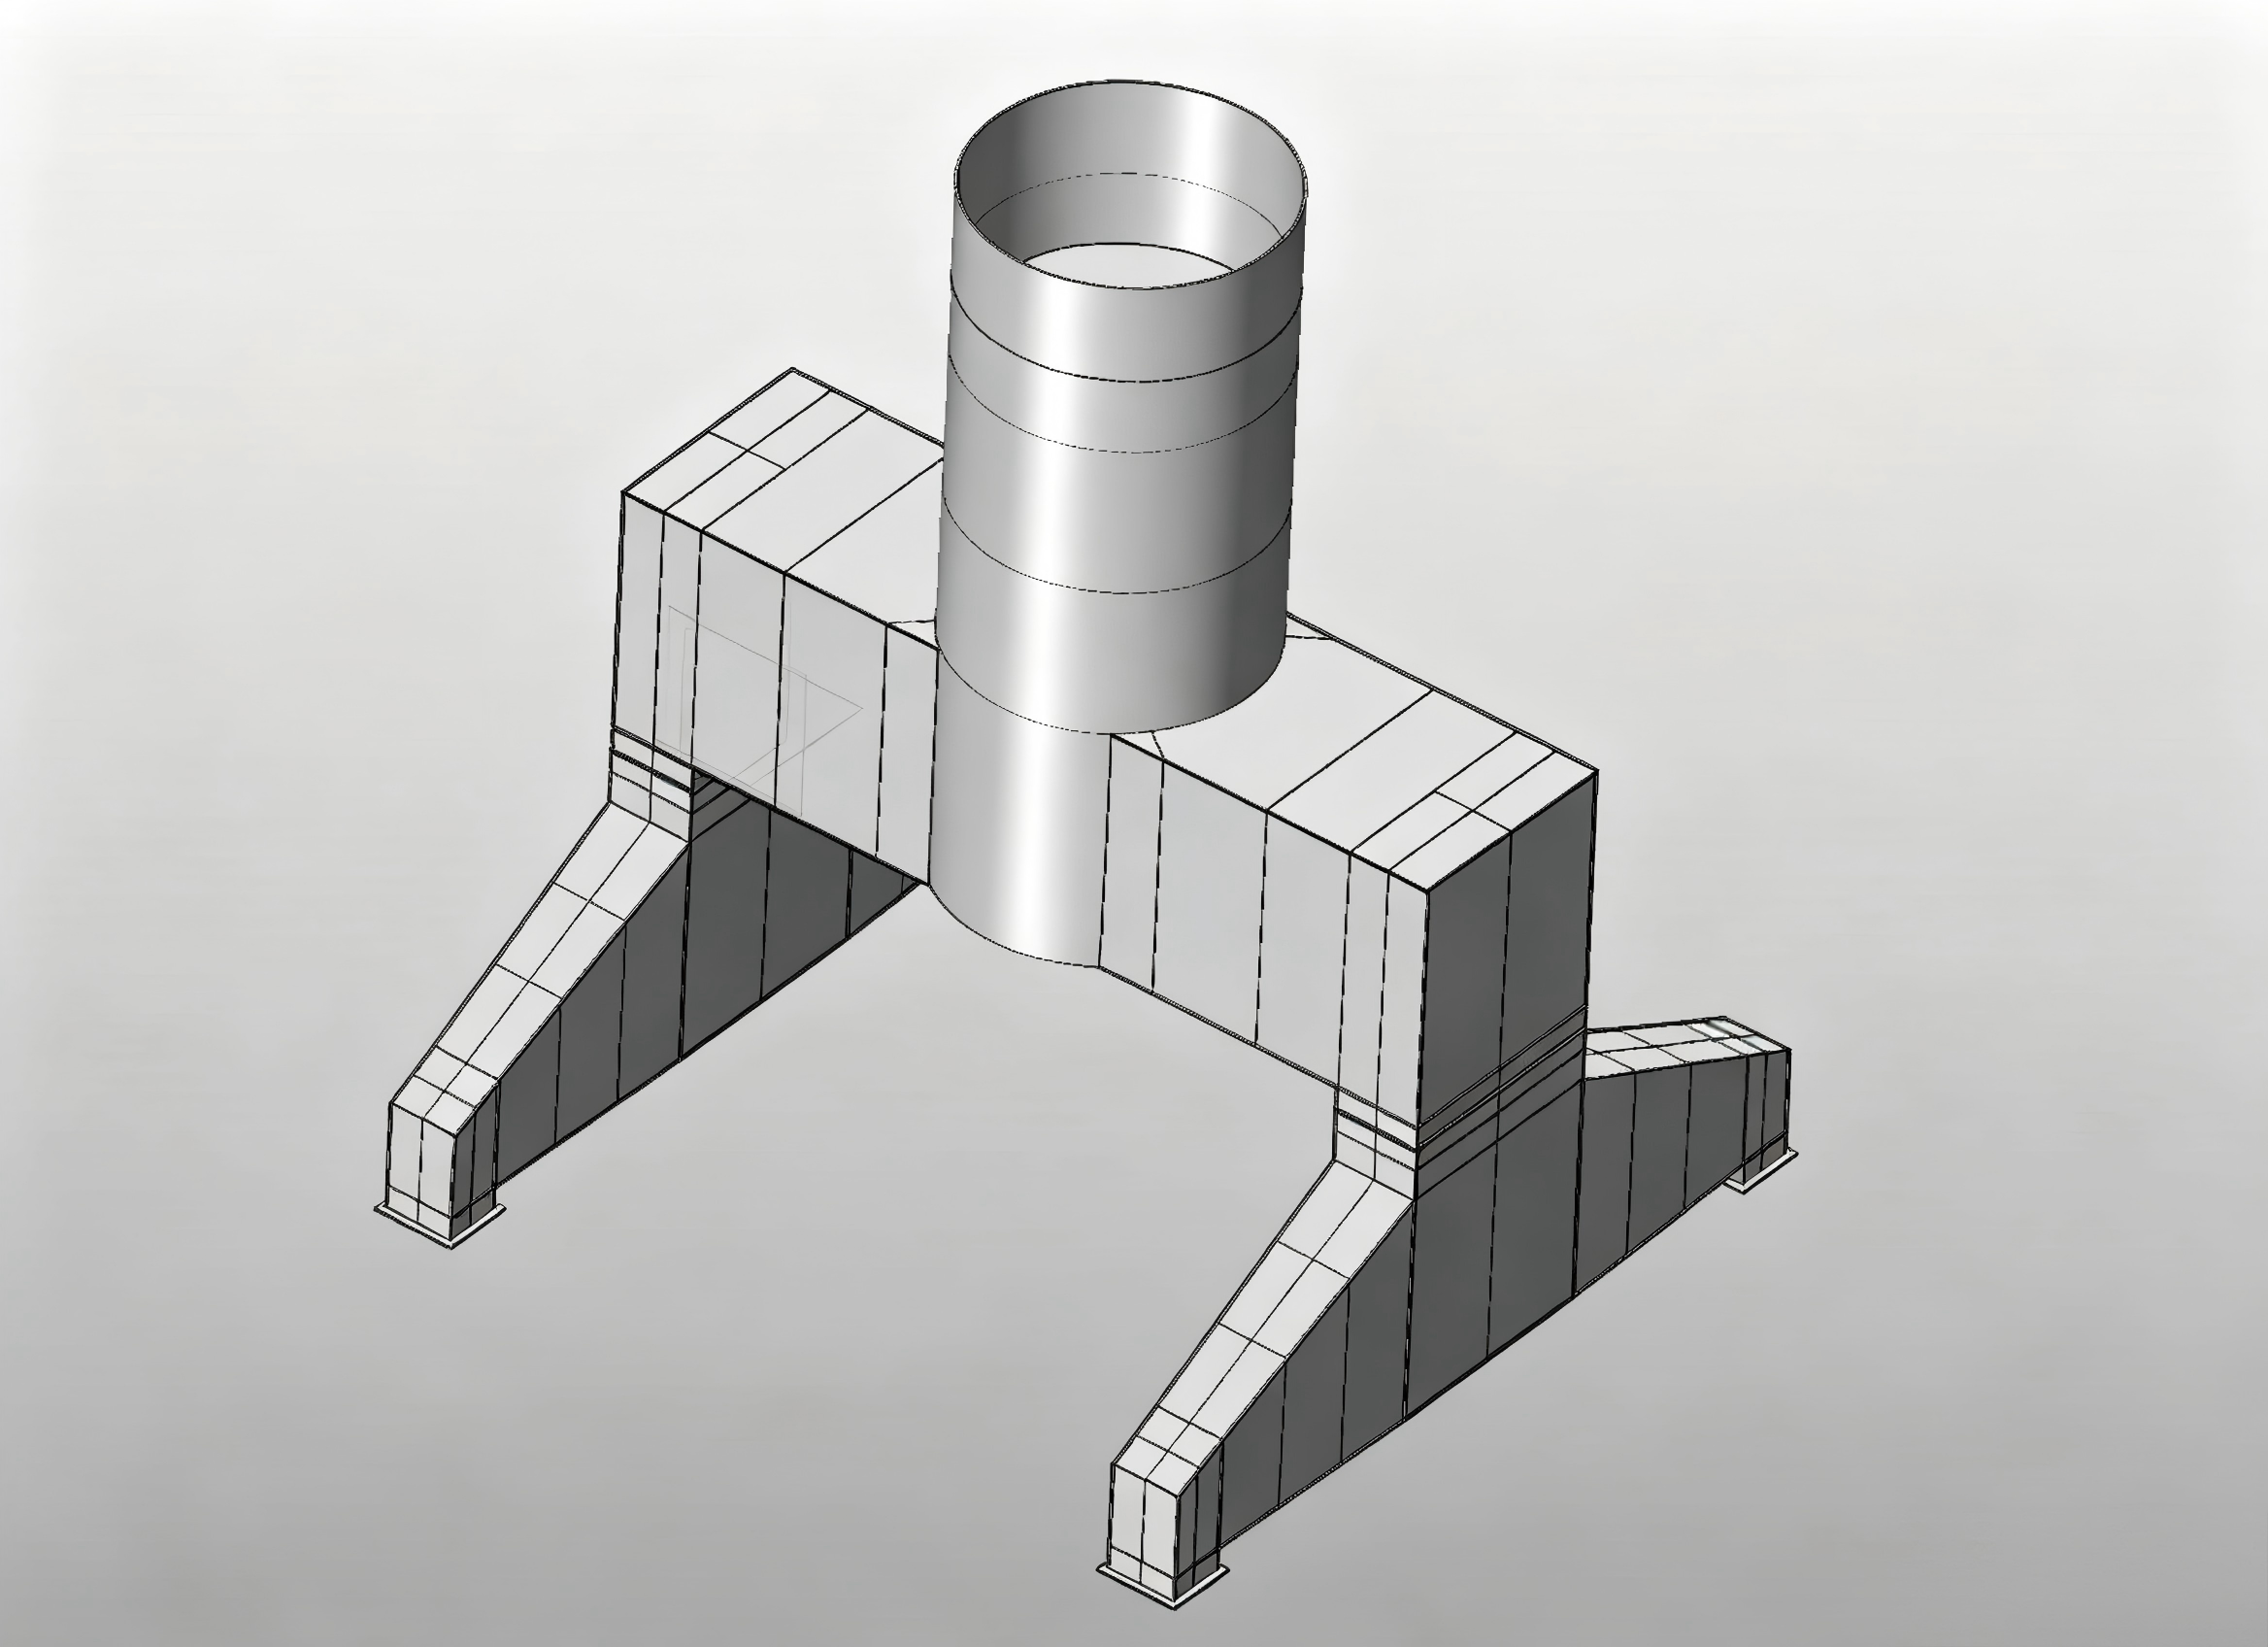
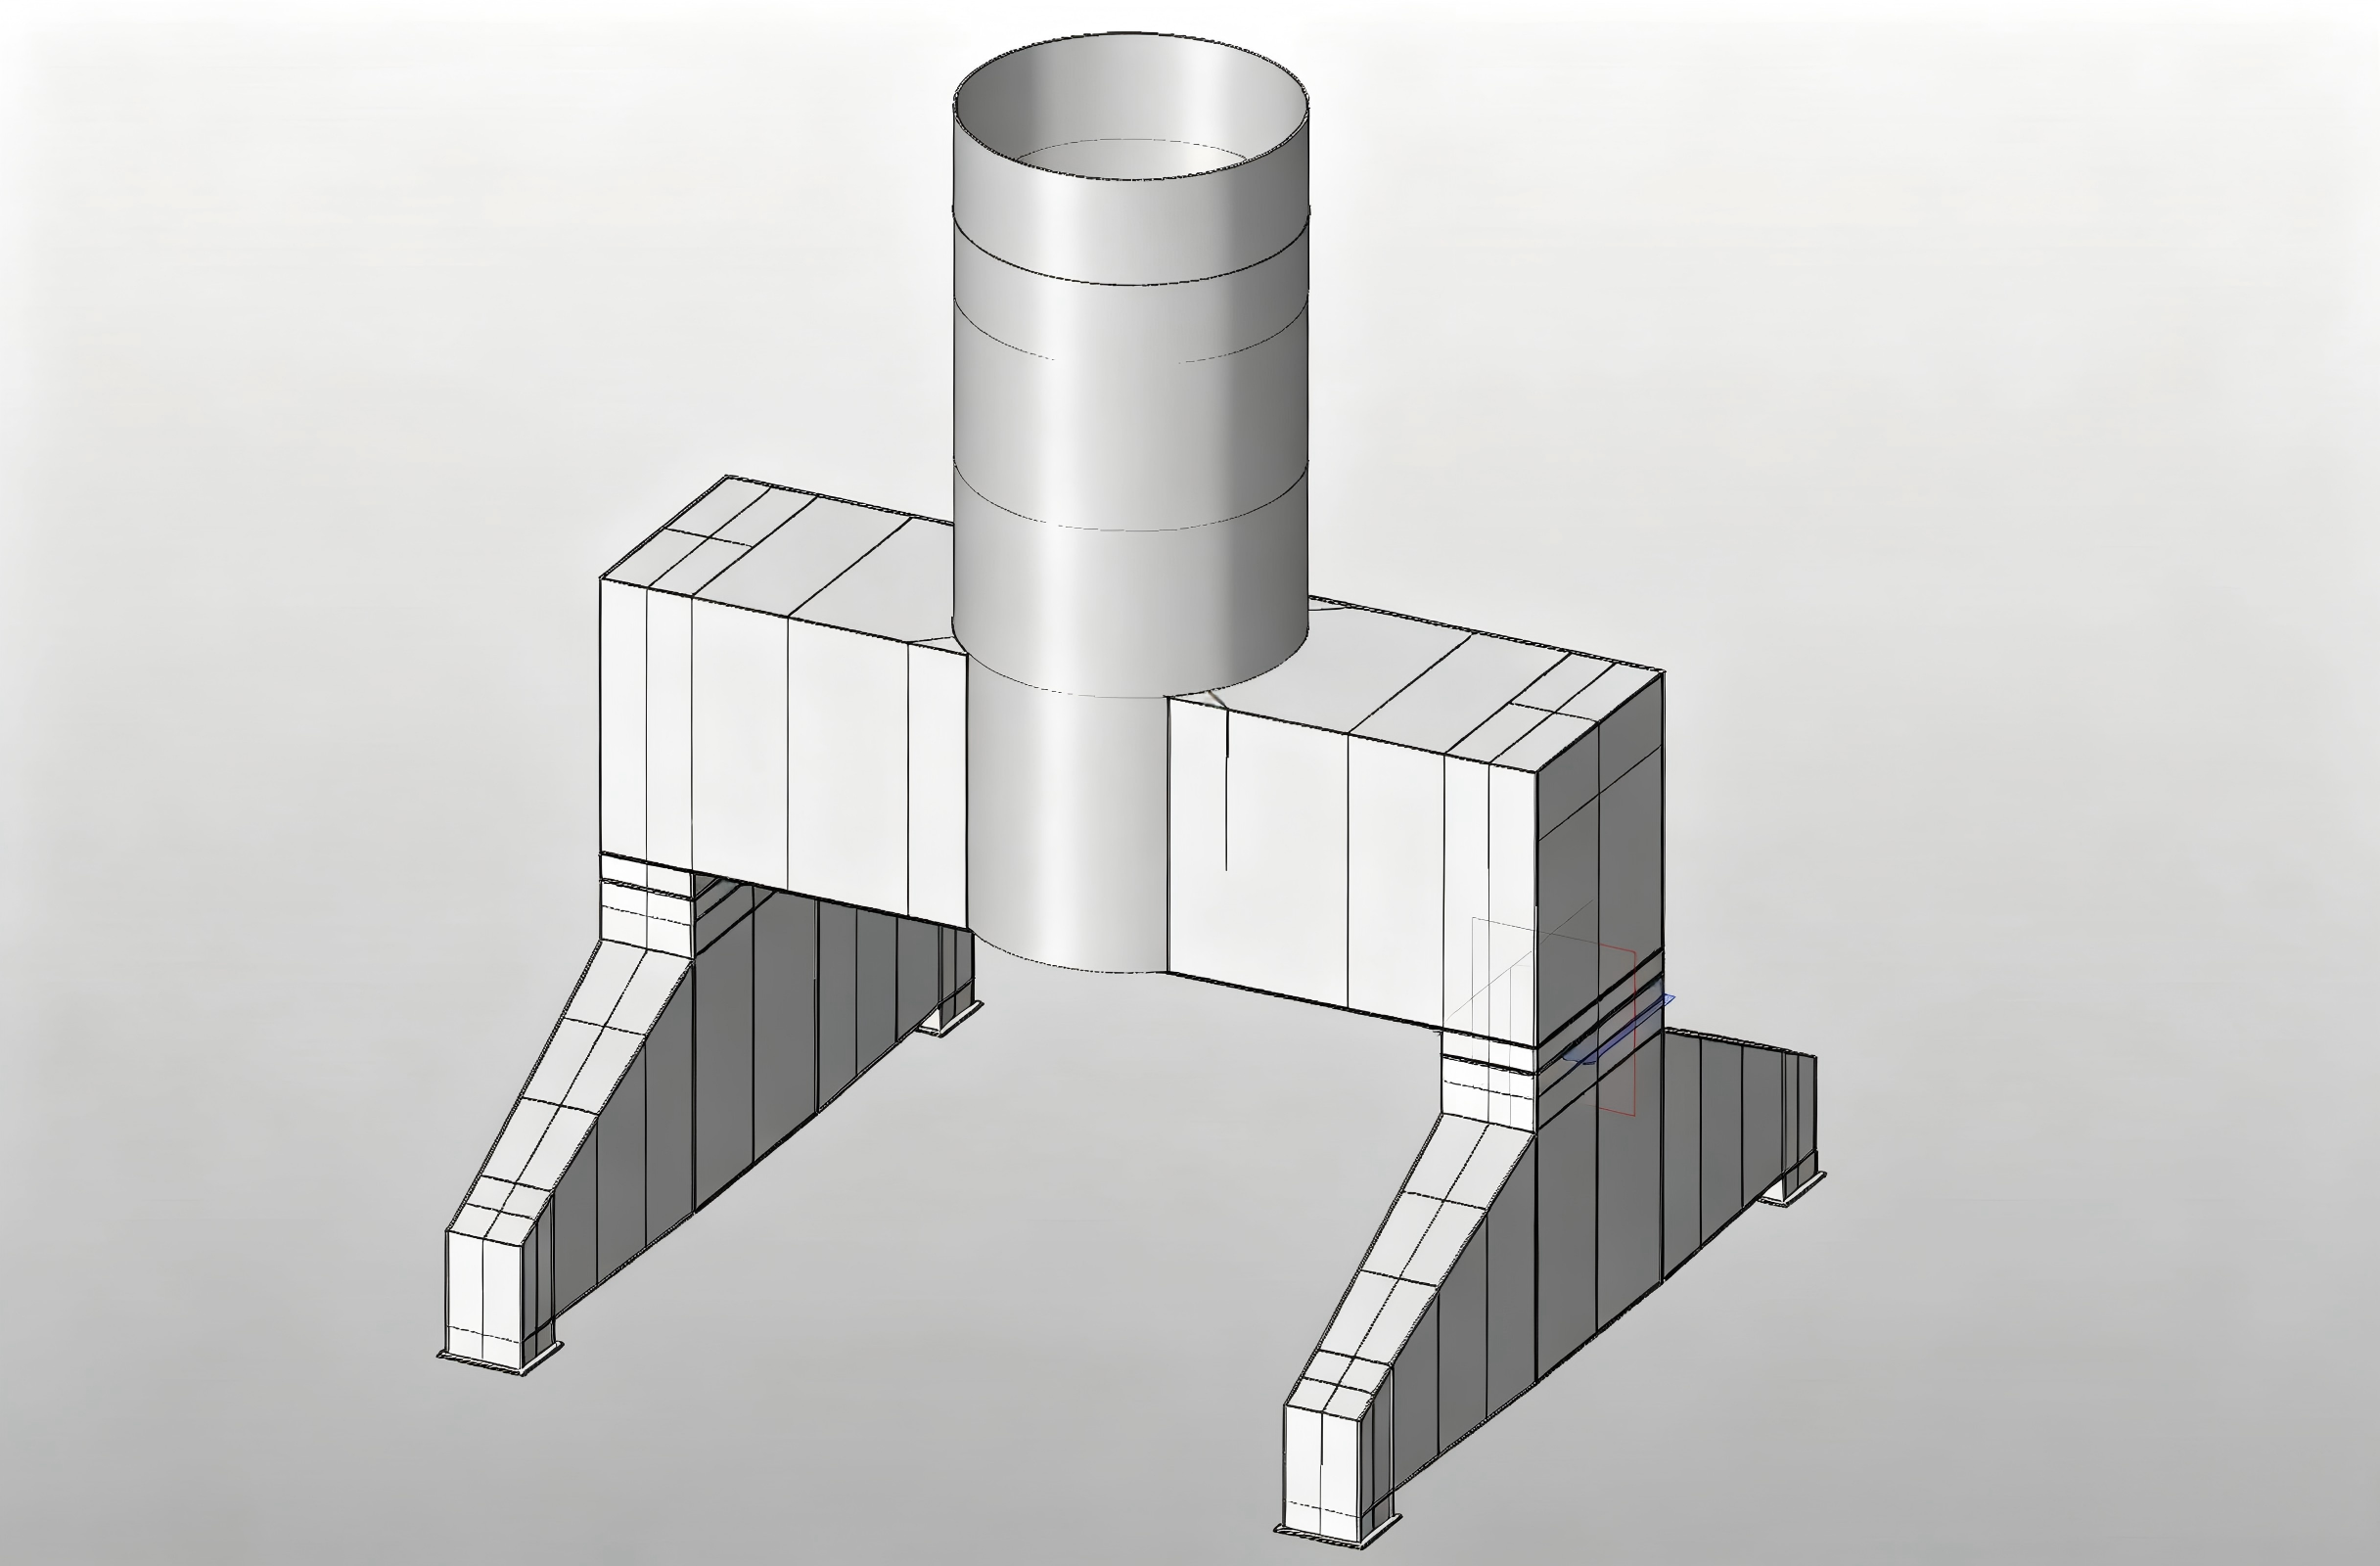
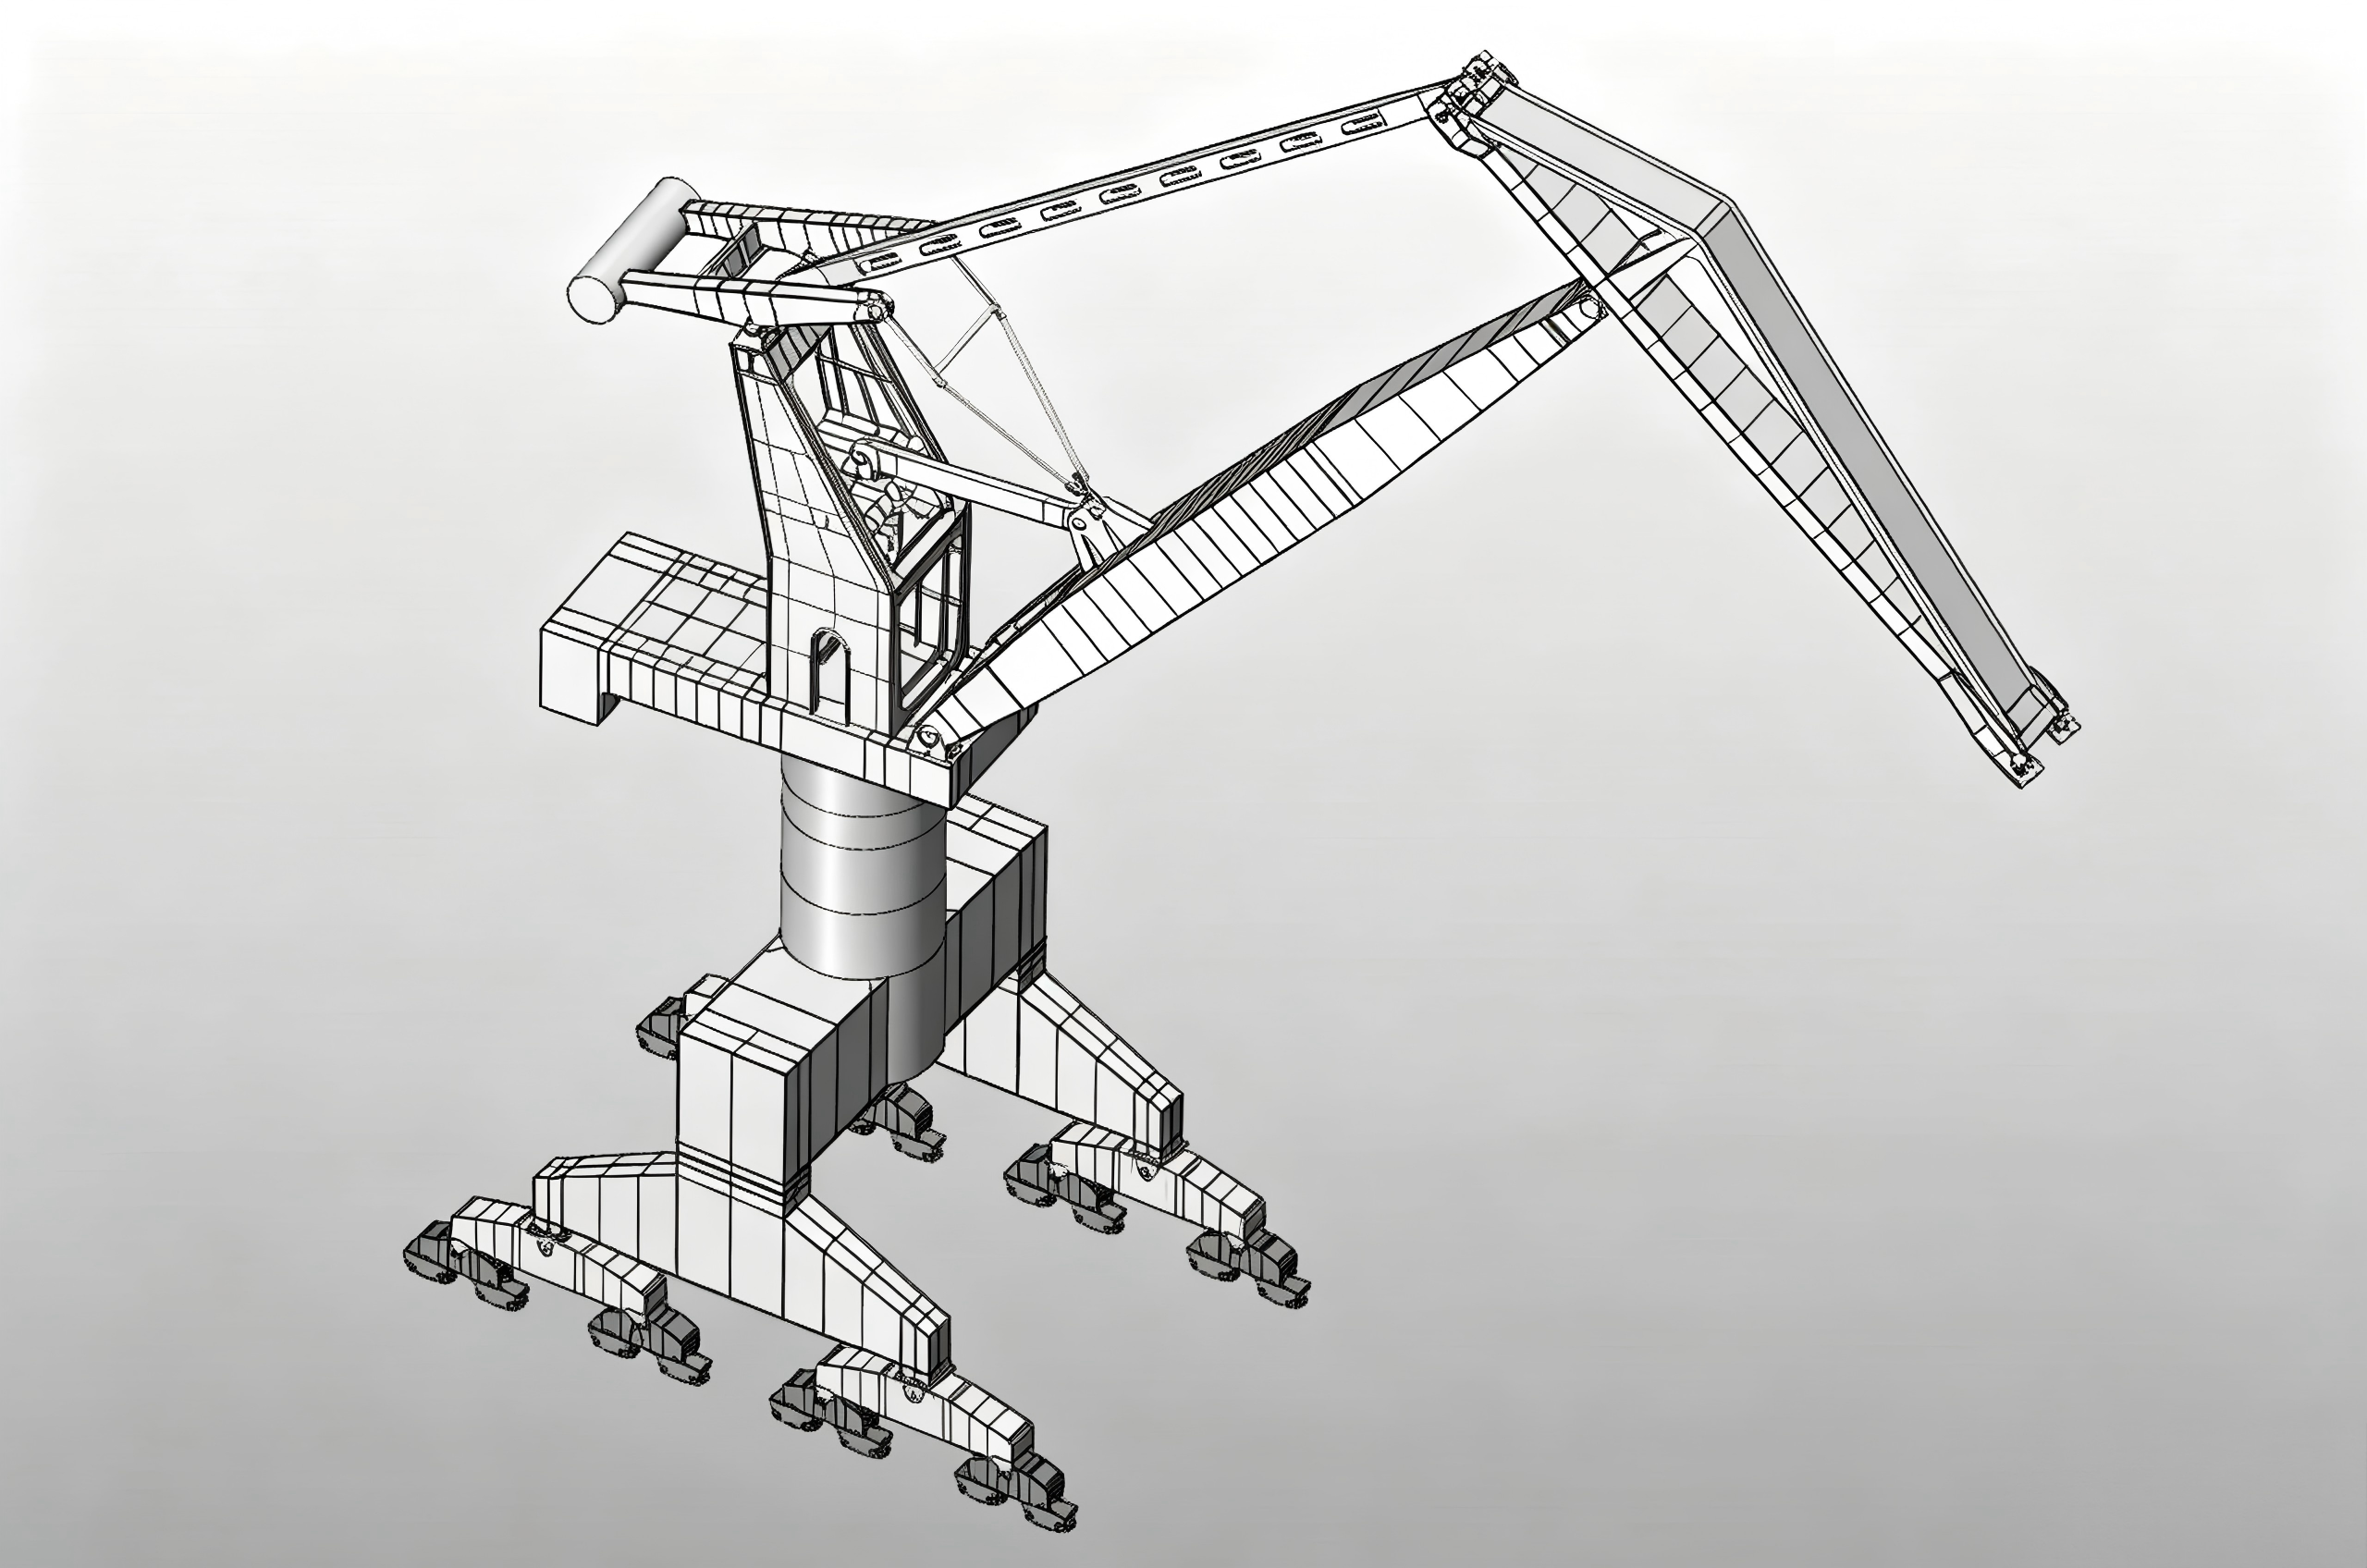
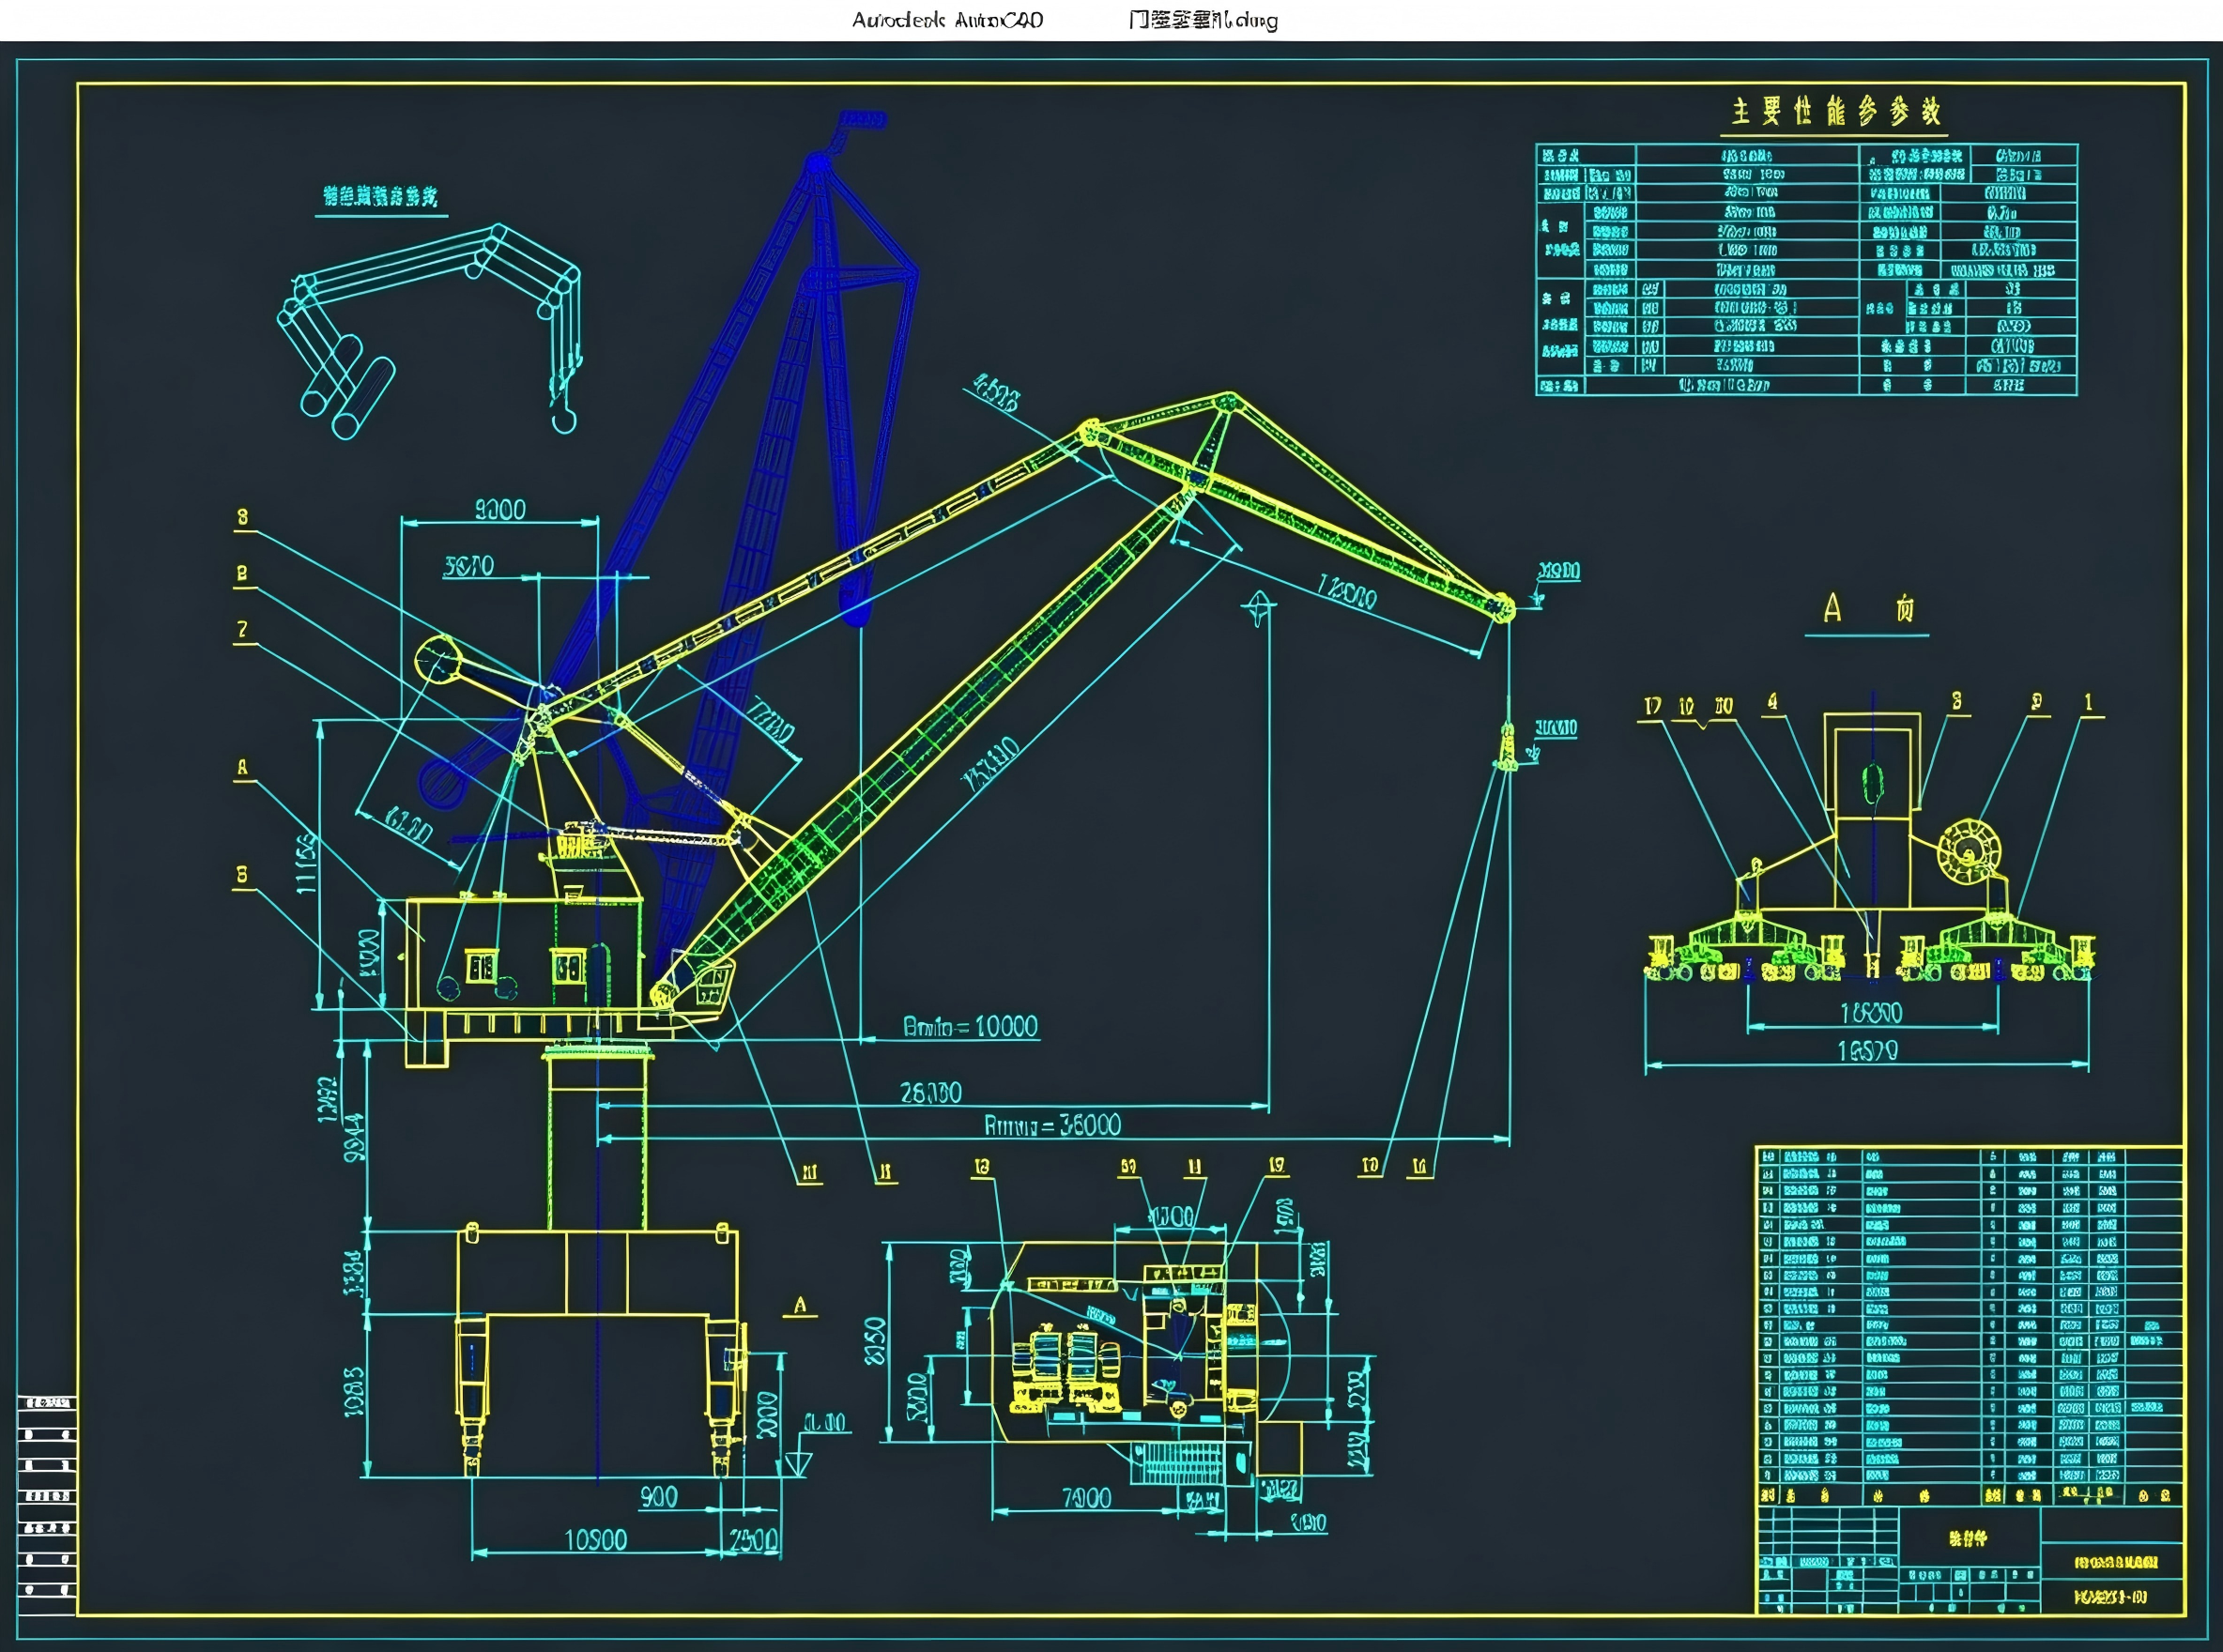
MQ4233门座起重机整体与圆筒门架结构参数化设计(含CAD总图,SolidWorks三维图)(任务书,开题报告,文献摘要,外文翻译,论文说明书15500字,CAD总图1张,SolidWorks三维图)# w) H' p+ _8 q& ?; y
摘要. \9 d: p1 Z" L) m8 L* J/ Y& L
迄今为止,参数化设计在起重机领域已经应用非常广泛,但主要都是在理论研究阶段。本文以MQ4233港口门座起重机的圆筒门架为研究对象,利用VB和SolidWorks进行了参数化设计研究,通过改变结构参数的输入得到尺寸不同的圆筒门架模型。0 r; Z* h- X4 i2 R5 e
本文首先对MQ4233港口门座起重机进行了总体设计,完成圆筒门架结构的选型;然后用SolidWorks对圆筒门架进行几何建模;其次基于VB与SolidWorks的API接口函数开发了结构参数化设计软件,实现圆筒门架几何模型的关键尺寸参数化,并通过调用SolidWorks的内部插件Simulation,完成圆筒门架的有限元静力学分析;最后在团队内部交换各自的起重机部件参数化模型,完成了整机装配,并利用ANSYS Workbench对门座起重机进行有限元仿真分析。
. p# m% I3 ]1 e2 _! N6 q- G6 n本文的研究工作以人机交互的方式改变结构尺寸和截面板厚,以参数化的形式得到门机部件的设计并完成装配,大大缩短了起重机的建模和有限元分析周期,具备一定的工程实用性。$ E) j+ {4 r8 R4 ^
关键词:参数化设计;API接口函数;Simulation;门座起重机
! y, e: Z& f! ^' m0 t4 G3 t/ z1 Y1 FAbstract( ~ Z' z0 e3 x/ n2 j/ a( ~
So far, parametric design has been widely used in the field of crane, but it is mainly in the theoretical research stage. In this paper, the cylinder gantry of MQ4233 port gantry crane is taken as the research object. VB and SolidWorks are used to carry out parametric design research. Cylinder gantry models with different sizes are obtained by changing the input of structural parameters.
& M3 E: a/ u' q2 iFirstly, the overall design of MQ4233 port portal crane is carried out to complete the selection of cylinder portal structure. Then SolidWorks is used to carry out geometric modeling of cylinder gantry. Secondly, the structural parametric design software is developed based on VB and SolidWorks API interface function to realize the key dimension parameterization of the geometric model of the cylinder gantry, and the finite element static analysis of the cylinder gantry is completed by calling SolidWorks internal plug-in Simulation. At last, the parametric models of the crane parts were exchanged within the team to complet
* }6 y, V$ _' X( P- TKeyWords:parametric design;API interface function;Simulation;portal crane F# I9 l4 T2 L5 g
6 W0 r5 E0 T; p0 B项目名称 技术参数4 @5 p9 U6 Z/ S ?
起重量 42t(吊钩)) z2 l! Y+ @: g
起升高度 轨上:30m
! G& R- e9 u" q1 n 轨下:14m3 t9 k* F4 q' C0 ]
工作幅度 最大幅度:33m% O- }$ k2 h# t: [9 a
最小幅度:10m
' I" E; R+ y( j5 z- _ G工作级别 起升机构:M7
B1 o$ k r' z) s# b' f/ F0 \ 变幅机构:M7, B9 L5 P ?3 m8 L: q
回转机构:M7/ F/ U& L3 I! n! `7 ?
运行机构:M4) T' t3 [$ V' j
工作速度 起升速度:35 m/min
: v* V3 z! r# a, v; R- D3 y 变幅时间:50m/min
5 z4 T' g& }; h4 c( Y2 g; T 回转速度:1.25r/min- L+ f( A# c. ~8 O+ S
行走速度:26m/min
9 S ]: O* L7 V, h7 D风速 qⅠ=20m/s、qⅡ=35m/s、qⅢ=50m/s5 o/ ^$ \' b) R2 O4 x
许用轮压 500kN8 T) } _9 t/ V$ D% e
钢轨型号 标准
( M2 h+ A0 V5 @. l轨距 10.5m* _% A o$ `( u8 L6 p" s6 I" U* p
基距 10.5m3 i4 n! b2 G1 P+ i% n0 `' _
起重机门腿净空高度 >=6.5m
* t |1 K7 U7 @9 R8 [1 {1 Y! W尾部回转半径 <=8.2m
/ t; w7 I h# B. w/ q( }$ y电源 AC 10kV,50Hz- L: B% p) P% n! V) j
" Y: T5 w+ C$ n/ F0 B0 G' c# W; U目录& d: i+ D9 ~+ m8 M) A7 R
第1章绪论 1
& e: o+ e& W0 p/ Y8 i6 _, }7 B1.1目的和意义 1* k* ?6 {" }8 [( J1 D
1.2 国内外现状研究分析 1- |- G+ T, u: G# x3 d$ }4 w
1.3 主要设计任务 2
8 ~* j" T/ X5 R第2章门机总体设计 32 f* F6 t) {" }7 ?
2.1 主要技术参数 3
9 F% D% [/ g' x: Q2.2刚性四连杆组合臂架方案的设计 4) o; S$ {1 R( D2 |) @
2.3全幅度水平落差校核 7
7 Y4 ~6 X4 {; w1 ?2.4全幅度水平速度校核 7
2 [7 y) j3 ~3 q% [. U. ?2.5吊重不平衡力矩校核 8
7 e G8 e: U+ ~2.6杠杆活对重臂架自重平衡系统 8 n1 a# f3 C! S4 C7 ^
2.7平衡系统的校验 10; V9 C" m3 A+ i: r8 m
2.8臂架平衡系统各部分的尺寸长度 111 A5 D# X* ]0 V2 n& d9 f
2.9校核结果 11
# N1 L* \) w% M( B7 J( U- u* C第3章圆筒门架结构的参数化设计 13
* X. @0 _% P% w( ^3.1 SolidWorks简介 13
: F1 K k! M. q- T8 E( b3.2圆筒门架参数化模型建立 134 k' s _$ u. O5 x' M4 ?; A
3.2.1明确主要设计参数 13
2 @0 b+ T: Z+ G9 Q' p+ `" A3.2.2结构参数化模型建立 14: x8 C* u8 j1 j# M c
3.3结构参数化程序开发 15# I: _! H5 ~2 J$ e: V% M
3.3.1 Visual Basic 6.0简介 153 w& ?( H% q# x$ S8 \5 U; G
3.3.2参数化程序开发 16. Y" p5 f( w f8 @
3.3.3 参数化结果分析 27
' G. {4 j, O" l4 L第4章整机有限元分析 34
0 T, p) K2 P* f' q; i: |4.1有限元理论 34
6 J& M8 Q4 Z# ^. U4.2模型装配 34- Z- e+ d1 C; {+ N; |& @) @
4.3 有限元模型的建立 35 M2 n$ S- r% J: o
4.3.1 导入模型 35
4 G1 I9 f) |; `. u1 y4.3.2材料特性 35
$ [2 s3 v+ l& M& q3 S4.3.3施加约束 35
3 F2 M2 b; ]7 g+ B7 M% U% ]9 L4.3.4载荷及工况选择 35
6 _0 u. @4 M/ h4 S4.3.5网格划分 36
+ ]) ?4 Z# u. i: D# X4.3.6有限元计算结果 37 [资料来源:Doc163.com]
; n9 W( I+ x# e. O/ n4.3.7结果分析 38
$ M' ^ }2 c9 l9 |( x& i第5章环保经济性分析 39 u. t* O, g: c+ r: g( m2 @
5.1设计成本分析 390 I0 m- i: G% v; y' {
5.2优化方案简介 39
' E: W r- @ M5.3环保经济性分析总结 39
# Y5 ~; a' S, R: m; p' b8 a) k第6章总结 40
# z- ]3 e- y1 D2 z3 r6.1工作总结 40
& o. S8 a% V+ l! Y! \ X/ z0 @, f6.2难点及不足 402 R) ~" a, Z5 ?7 O8 r; e
参考文献 41. c+ s+ i5 _' ~3 I% |. |5 G
致谢 43
* a# V# v* r4 @" J' x7 d- c) B附录A 44
4 a M2 ^2 m5 u: V( v附录B 474 l3 E f# F* `, H6 j/ O# k. Q
; F# ^5 s7 z) f, I: G: {
5 D8 `# a+ u: s. I, ~: }
 + s1 h+ N( T8 | t6 o. p8 ]
2 I# O3 m1 V5 K) j6 s v
 " G9 B; o) N3 |. q% P
 + L9 _. p9 u4 j1 d2 e
8 ]. a" K3 r d" b, r% t4 b& y
3 K8 a# k# `8 {! E0 X c6 ~1 t |
 学研领航向全体高校师生打造的一站式综合交流与资源服务平台,集知识学习、经验分享、资源下载、互动问答、职场成长、兼职实践于一体,覆盖校园生活、专业学习、求职就业、兴趣发展等全场景需求。