马上注册,结交更多好友,享用更多功能,让你轻松玩转社区。
您需要 登录 才可以下载或查看,没有账号?立即注册
×
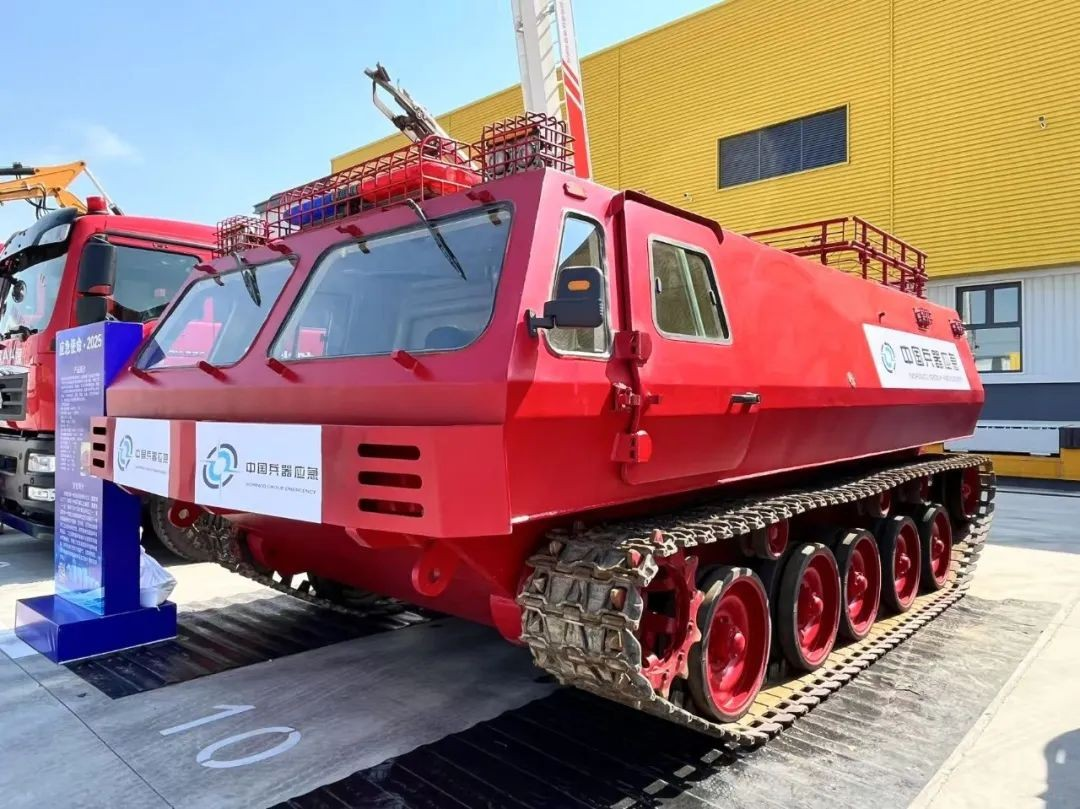
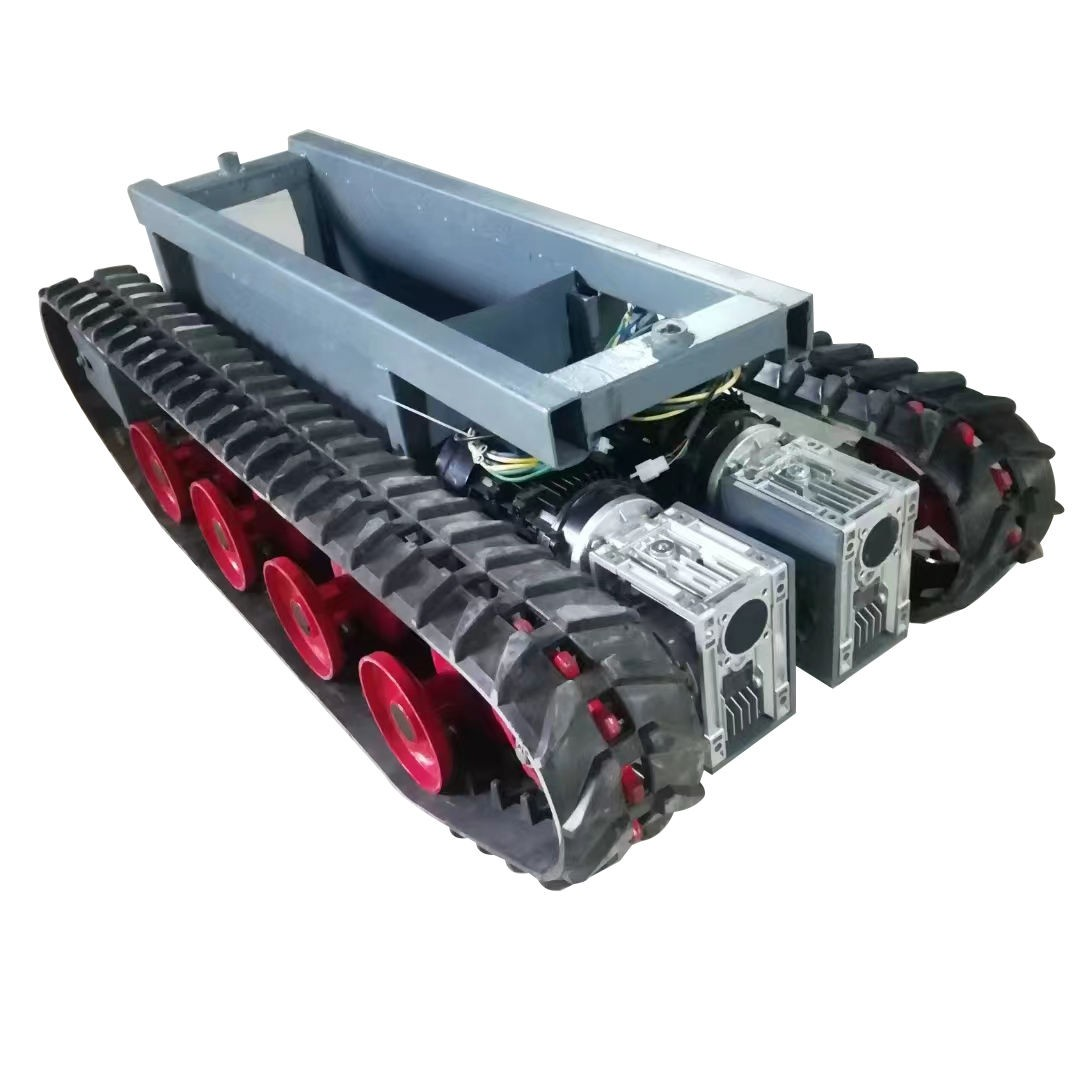
履带式多地形救援车设计全解析:从方案选型到结构校核 在地震、洪涝、森林火灾等灾害救援现场,传统轮式车辆往往因地形复杂、道路损毁而无法抵达,严重影响救援效率。履带式多地形救援车凭借其优异的越野通过性,能够在泥泞、雪地、山地、沼泽等极端地形下通行,成为应急救援领域的关键装备。本文结合课程设计与工程实践,从需求分析、总体方案、行走系统、车体结构、关键部件设计等维度,系统拆解履带式多地形救援车的完整设计流程,并附牵引力计算、通过性校核等可直接套用的工程公式与设计检查清单。 一、需求分析与设计指标 1.1 应用场景与功能需求 履带式多地形救援车主要面向应急救援、森林消防、抢险救灾等场景,需要在各种复杂地形条件下完成人员运输、物资输送、设备搭载等任务。具体功能需求包括: ● 人员输送:可搭载6~12名救援人员及伤员,具备基本的乘坐舒适性 ● 物资运输:可装载救援器材、医疗物资、食品饮水等,载重不低于1吨 ● 设备搭载:可根据任务需要搭载消防水泵、发电机组、通信设备等专用模块 ● 全地形通过:能在泥泞、雪地、沙地、山地、浅水区等复杂地形通行 ● 自救能力:具备一定的自救脱困能力,如绞盘、牵引装置等 ● 防护性能:驾驶室具备一定的防护能力,保障人员安全 1.2 主要技术指标 根据功能需求,确定整车主要技术指标如下: 1.3 设计原则与思路 履带式救援车的设计应遵循以下原则: 可靠性优先:救援车往往在极端环境下执行任务,可靠性是第一位的。设计时应优先选用成熟可靠的技术方案和零部件,避免过于复杂或不成熟的设计。 通过性为王:作为多地形救援车,通过性是核心性能指标。设计时应重点保证接地比压、离地间隙、接近角/离去角等关键参数。 模块化设计:采用模块化设计理念,动力舱、乘员舱、货舱等独立设计,便于根据不同任务需求灵活配置。 维护便利性:考虑到救援车可能在偏远地区使用,维护保养要简单方便,零部件通用性强。 人机工程:驾驶室和操作界面要符合人机工程学,减轻驾驶员疲劳,提高操作效率和安全性。 二、总体方案设计 2.1 整车布局方案 履带式救援车的总体布局主要有两种方案:单车体布局和铰接双车体布局。两种方案各有优缺点,需要根据具体需求选择。 对于中小型多地形救援车,一般采用单车体布局,发动机前置、驾驶室中置、货舱后置的经典布局。这种布局结构简单,可靠性高,维护方便,能够满足大多数救援场景的需求。 2.2 动力系统选型 动力系统是整车的心脏,直接影响车辆的动力性能和可靠性。履带式救援车的动力系统主要有以下几种选择: 柴油发动机:柴油发动机扭矩大、可靠性高、燃油经济性好,是履带式车辆的主流选择。救援车一般选用排量3~5L、功率80~150kW的柴油发动机,要求具备良好的低速扭矩特性。 混合动力:混合动力系统可以兼顾动力性和燃油经济性,还可以为车载设备提供电力。但系统复杂、成本高、维护难度大,目前在救援车上应用还不多。 纯电动:纯电动驱动噪音小、零排放,适合在特定场景使用。但续航里程短、充电不便,在野外救援场景下局限性较大。 综合考虑可靠性、成本、维护等因素,本设计选用柴油发动机作为动力源。发动机功率根据整车质量和最高车速计算确定: # 发动机功率估算公式
#
# 所需功率 P = (P_滚阻 + P_风阻 + P_爬坡) / η
#
# 其中:
# P_滚阻 = m * g * f * v / 3600 (滚动阻力功率,kW)
# P_风阻 = C_d * A * v^3 / 76140 (风阻功率,kW)
# P_爬坡 = m * g * i * v / 3600 (爬坡功率,kW)
#
# 参数:
# m = 整车质量(kg),取5000
# g = 重力加速度(m/s²),取9.8
# f = 滚动阻力系数,土路取0.15
# v = 车速(km/h),取40
# C_d = 风阻系数,取0.8
# A = 迎风面积(m²),取4.5
# i = 坡度,取0.3(30%坡度)
# η = 传动效率,取0.8
#
# 计算结果:约需85kW,考虑余量选用100kW柴油发动机 |
2.3 传动系统方案 履带式车辆的传动系统主要有机械传动、液力传动和液压传动三种方案: ● 机械传动:结构简单、效率高、可靠性好,但操作复杂,换挡冲击大 ● 液力传动:操作简便、自动适应性好,但效率较低、结构复杂 ● 液压传动:无级调速、布置灵活,但效率低、成本高、维护要求高 对于救援车来说,可靠性和维护便利性最重要,因此优先考虑机械传动方案。采用定轴式变速箱+侧减速器的经典传动方案,结构简单可靠,维修方便。转向采用差速器+制动器的转向方式,通过两侧履带的速度差实现转向。 三、行走系统设计 3.1 履带行走机构组成 履带行走机构是履带式车辆的核心部件,直接决定车辆的通过性能和行走性能。它主要由以下几部分组成: 3.2 履带选型与设计 履带是行走系统最重要的部件,直接影响车辆的接地比压和通过性能。履带主要有钢制履带和橡胶履带两种: 钢制履带:钢制履带强度高、承载能力大、耐磨性好,适合重型车辆和恶劣工况。但重量大、噪音大、对路面破坏大,不适合在公路上行驶。 橡胶履带:橡胶履带重量轻、噪音小、不破坏路面、行驶平顺性好,适合中小型车辆。但承载能力有限,在尖锐物体上容易被割破。 对于中小型救援车,一般选用橡胶履带,既能保证良好的通过性,又能在公路上行驶,提高机动性。履带宽度根据接地比压要求确定: # 接地比压计算与履带宽度确定
#
# 接地比压 p = m * g / (2 * b * L)
#
# 其中:
# p = 接地比压(Pa)
# m = 整车质量(kg),取5000
# g = 重力加速度(m/s²),取9.8
# b = 单条履带接地宽度(m)
# L = 履带接地长度(m),取2.0
#
# 设计要求:p ≤ 40 kPa = 40000 Pa
#
# 计算:
# b ≥ m * g / (2 * L * p)
# b ≥ 5000 * 9.8 / (2 * 2.0 * 40000)
# b ≥ 0.306 m ≈ 310 mm
#
# 结论:履带宽度取350mm,留有一定余量 |
3.3 驱动轮与导向轮设计 驱动轮:驱动轮的作用是将变速箱输出的扭矩传递给履带,驱动车辆前进。驱动轮一般采用整体铸造或焊接结构,齿面进行淬火处理以提高耐磨性。齿形设计要保证与履带销的良好啮合,减少冲击和磨损。齿数一般取12~18齿,齿数过多会增大驱动轮直径,齿数过少则传动不平稳。 导向轮:导向轮的作用是引导履带正确运行,防止履带跑偏和脱轨,同时配合张紧装置调节履带张紧度。导向轮一般为光轮结构,直径略小于驱动轮。导向轮需要有足够的强度和刚度,以承受履带的张力和冲击。 3.4 支重轮与托链轮 支重轮:支重轮的作用是将车体重量均匀地传递给履带,并沿履带轨面滚动。支重轮的数量和布置直接影响车辆的行驶平顺性和接地压力分布。一般每侧布置5~7个支重轮,间距均匀。支重轮采用双轮缘结构,可以卡在履带轨面之间,防止履带横向滑脱。 托链轮:托链轮的作用是托住上支履带,防止履带下垂过大,减少履带运行中的振动和冲击。托链轮数量一般为每侧1~2个,布置在车体上部。托链轮结构与支重轮类似,但尺寸较小,承载也较小。 3.5 张紧装置 履带张紧装置的作用是保持履带适当的张紧度,防止履带过松导致脱轨,或过紧导致磨损加剧和功率损失增大。常用的张紧方式有: ● 螺杆张紧:结构简单、成本低,但调节不方便,需要手动调节 ● 黄油张紧:通过注油推动活塞张紧,调节方便,应用最广泛 ● 液压张紧:自动调节张紧力,性能最好,但结构复杂、成本高 本设计采用黄油张紧装置,结构简单可靠,调节方便,维护成本低。张紧装置安装在导向轮支架上,通过注油嘴注入黄油,推动活塞前移,带动导向轮前移,从而张紧履带。 四、车体与承载结构设计 4.1 车架结构设计 车架是整车的基础承载部件,所有的零部件都安装在车架上。车架设计要求: ● 足够的强度和刚度,能承受各种载荷和冲击 ● 重量轻,尽量降低整车整备质量 ● 结构合理,便于各部件的安装和维护 ● 工艺性好,便于制造和焊接 履带式救援车的车架一般采用边梁式结构,由两根纵梁和若干根横梁焊接而成。纵梁采用槽形或箱形截面,抗弯抗扭性能好。横梁根据需要布置在关键位置,如发动机前后、驾驶室下方、货舱前后等,以提高车架的整体刚度。 材料选择:车架材料一般选用Q345低合金高强度结构钢,具有良好的强度和韧性,焊接性能好。对于重要的受力部位,可以选用更高强度的钢材或采用加厚设计。 焊接工艺:车架焊接要保证焊接质量,关键焊缝采用连续焊,次要部位可以采用间断焊。焊接后要进行去应力处理,防止焊接变形和应力集中。 4.2 驾驶室设计 驾驶室是驾驶员工作和乘员乘坐的地方,设计要求: ● 视野开阔,便于驾驶员观察周围环境 ● 乘坐舒适,减少长时间驾驶的疲劳 ● 安全可靠,具备一定的防护能力 ● 操作方便,操纵机构布置合理 ● 密封良好,防尘防水降噪 驾驶室一般采用骨架蒙皮结构,骨架用型钢焊接而成,蒙皮用薄钢板焊接在骨架上。驾驶室内部布置有驾驶员座椅、乘员座椅、操纵机构、仪表板、空调等设备。 视野设计:前挡风玻璃面积要大,A柱要尽量细,减少盲区。侧面和后面也要有足够的窗户,保证全方位视野。对于复杂地形行驶,可以加装摄像头和显示器,消除视觉盲区。 人机工程:座椅要可调,靠背角度合适,有良好的支撑和减震效果。操纵机构的位置要符合人体尺寸,操作方便省力。仪表和显示装置布置在驾驶员视线范围内,读数清晰。 4.3 货舱与设备布置 货舱用于装载救援物资和设备,设计要求: ● 空间大,装载能力强 ● 装卸方便,有宽大的尾门或侧门 ● 固定可靠,防止行驶中货物移动 ● 模块化设计,便于快速换装不同设备 货舱一般采用开放式或封闭式结构。开放式货舱装卸方便,适合装载大型设备;封闭式货舱可以保护物资不受天气影响,适合装载精密设备和医疗物资。可以根据需要选装不同的货舱模块。 五、关键部件设计详解 5.1 减速器设计 减速器是传动系统的关键部件,作用是降低转速、增大扭矩。履带式车辆一般有两级减速:第一级是变速箱内的主减速,第二级是两侧的轮边减速器(侧减速器)。 传动比分配:总传动比根据发动机转速、驱动轮直径和最高车速计算确定。总传动比一般在20~40之间。传动比分配原则是:变速箱占主要部分,侧减速器占次要部分。这样可以减小侧减速器的尺寸和重量。 齿轮设计:减速器齿轮一般采用直齿圆柱齿轮或斜齿圆柱齿轮。直齿轮加工简单、成本低,但噪音大、承载能力有限;斜齿轮传动平稳、噪音小、承载能力强,但加工复杂、有轴向力。对于救援车,一般采用斜齿轮以提高传动平稳性。 # 减速器主要参数计算示例
#
# 已知条件:
# 发动机功率 P = 100 kW
# 发动机额定转速 n_e = 2500 rpm
# 驱动轮直径 D = 0.5 m
# 最高车速 v_max = 40 km/h
#
# 1. 计算驱动轮转速
# n_d = v_max * 1000 / (60 * π * D)
# n_d = 40 * 1000 / (60 * 3.14 * 0.5)
# n_d ≈ 424 rpm
#
# 2. 计算总传动比
# i_total = n_e / n_d
# i_total = 2500 / 424 ≈ 5.9
#
# 3. 传动比分配
# 变速箱最高档传动比 i_gearbox = 1.0(直接档)
# 侧减速器传动比 i_final = 5.9
#
# 4. 计算最大扭矩
# T_max = P * 9550 / n_e * i_total * η
# T_max = 100 * 9550 / 2500 * 5.9 * 0.9
# T_max ≈ 2028 N·m |
5.2 转向机构设计 履带式车辆的转向与轮式车辆不同,它是通过两侧履带的速度差来实现转向的。常用的转向方式有: 对于中小型救援车,一般采用差速器+制动器的转向方式。正常行驶时差速器起差速作用,转向时制动一侧履带,使两侧产生速度差实现转向。这种方案结构简单可靠,成本低,维护方便。 5.3 悬挂系统设计 悬挂系统的作用是缓冲和衰减行驶中的振动和冲击,提高乘坐舒适性和零部件寿命。履带式车辆常用的悬挂方式有: ● 刚性悬挂:结构最简单,没有弹性元件,舒适性差,适合低速重型车辆 ● 扭杆悬挂:采用扭杆弹簧,结构紧凑,可靠性好,应用最广泛 ● 螺旋弹簧悬挂:采用螺旋弹簧,舒适性好,但结构较复杂 ● 液气悬挂:性能最好,可调节车身高度,但结构复杂、成本高 本设计采用扭杆弹簧悬挂,结构紧凑,可靠性高,维护方便,适合救援车的使用环境。每侧5个支重轮,其中4个为负重轮,通过平衡臂与扭杆弹簧连接,第5个为独立悬挂。 六、性能计算与校核 6.1 牵引力计算 牵引力是衡量车辆动力性能的重要指标。最大牵引力由地面附着力决定,计算公式为: # 最大牵引力计算
#
# F_tmax = m * g * φ
#
# 其中:
# F_tmax = 最大牵引力(N)
# m = 整车质量(kg),取5000
# g = 重力加速度(m/s²),取9.8
# φ = 附着系数
#
# 不同地面的附着系数:
# 干硬路面:φ = 0.7 ~ 0.8
# 土路:φ = 0.5 ~ 0.6
# 泥泞地:φ = 0.3 ~ 0.4
# 雪地:φ = 0.15 ~ 0.25
#
# 以土路为例:
# F_tmax = 5000 * 9.8 * 0.55 = 26950 N ≈ 27 kN
#
# 这个牵引力足以满足30%坡度爬坡和40km/h车速的需求 |
6.2 通过性分析 通过性是履带式救援车的核心性能,主要包括以下几个指标: 接地比压:接地比压是衡量软地面通过性的关键指标。接地比压越小,车辆越不容易下陷,在软地面的通过性越好。救援车的接地比压一般要求不超过40kPa,本设计约为35kPa,满足要求。 越障能力:越障能力包括垂直越障和越壕能力。垂直越障高度主要取决于导向轮高度和整车重心位置,本设计可达400mm以上。越壕宽度主要取决于履带接地长度,一般为接地长度的40%~50%,本设计可达800~1000mm。 爬坡能力:爬坡能力取决于牵引力和重心位置。本设计最大爬坡度可达60%以上,能够满足大多数地形的需求。 涉水能力:涉水深度取决于发动机进气口高度和电气设备的防水等级。通过提高进气口位置、加装防水密封等措施,涉水深度可达800mm以上。 6.3 稳定性校核 车辆的稳定性包括纵向稳定性和横向稳定性,是保证行驶安全的重要指标。 纵向稳定性:纵向稳定性用纵向稳定角来衡量,即车辆不发生纵向翻倾的最大坡度角。计算公式为: # 纵向稳定角计算
#
# tan α = b / h_g
#
# 其中:
# α = 纵向稳定角(°)
# b = 重心到前(后)轴的水平距离(mm)
# h_g = 重心高度(mm)
#
# 估算:
# 履带接地长度 L = 2000 mm
# 重心距前导向轮距离 b = 1000 mm(假设重心在中间)
# 重心高度 h_g = 1200 mm
#
# tan α = 1000 / 1200 = 0.833
# α ≈ 39.8°
#
# 对应坡度 = tan(α) × 100% ≈ 83%
#
# 远大于最大爬坡度60%,纵向稳定性满足要求 |
横向稳定性:横向稳定性用横向稳定角来衡量。履带式车辆的横向稳定性一般比轮式车辆好,因为履带宽度大,重心相对较低。本设计横向稳定角可达35°以上,满足安全要求。 七、常见问题与优化方向 7.1 设计中的常见问题 在履带式救援车的设计和使用中,经常会遇到以下问题: 7.2 优化改进方向 随着技术的发展,履带式救援车也在不断改进和升级。主要的优化方向有: 动力系统升级:采用更高效的发动机和传动系统,提高燃油经济性,降低排放。探索混合动力和纯电动方案,适应不同使用场景。 智能化升级:加装GPS导航、环境感知、自动驾驶辅助等系统,提高行驶安全性和救援效率。开发远程遥控功能,在危险环境下可以无人驾驶作业。 模块化设计:进一步推进模块化设计,实现快速换装不同功能模块,一车多用,提高装备利用率。 轻量化设计:采用高强度钢、铝合金、复合材料等新材料,减轻整车重量,提高有效载荷,降低油耗。 舒适性提升:改进悬挂系统和驾驶室隔音减震,提高乘坐舒适性,减轻救援人员的疲劳。 八、结语 履带式多地形救援车是应急救援领域的重要装备,其设计涉及机械设计、车辆工程、液压传动等多个学科的知识。本文从需求分析、总体方案、行走系统、车体结构、关键部件设计到性能校核,系统介绍了履带式救援车的完整设计流程,并提供了可直接套用的计算公式和设计参数。 需要强调的是,以上设计参数和计算方法是基于课程设计和一般工程经验的,实际工程中还需要根据具体需求和使用条件进行详细的设计计算和试验验证。特别是关键部件的强度校核、可靠性分析等,需要借助有限元分析、动力学仿真等先进手段,确保设计的安全可靠。 对于机械设计专业的同学来说,履带式车辆设计是很好的课程设计或毕设选题。它综合性强,能够全面锻炼机械设计、制图、计算等能力。在设计过程中,要注重理论联系实际,多参考成熟产品的设计方案,多思考为什么这样设计,而不是简单地照抄照搬。只有真正理解了设计原理,才能设计出优秀的产品。 可以在精品素材区下载相关资源。
|
 学研领航向全体高校师生打造的一站式综合交流与资源服务平台,集知识学习、经验分享、资源下载、互动问答、职场成长、兼职实践于一体,覆盖校园生活、专业学习、求职就业、兴趣发展等全场景需求。